Havacılıkta Akıllı Sistemler
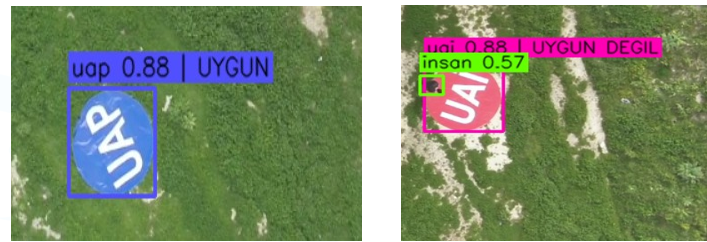
RGB/termal sensör füzyonu, görsel odometri ve zero-shot nesne eşleştirmeyi tek döngüde birleştiren uçtan uca sistem.
Bilgisayar Mühendisliği 4. sınıf öğrencisi olan Elif Vildan, bilgisayarlı görü, derin öğrenme, sensör füzyonu ve gömülü sistemler alanlarında proje ve staj deneyimine sahiptir. Havacılık ve savunma sanayii kapsamındaki projelerde algı sistemleri (segmentasyon, nesne tespiti, sensör füzyonu, gerçek zamanlı çıkarım optimizasyonu) geliştirmiş; fikir aşamasından çalışan prototipe kadar uçtan uca sistemler kurma deneyimi kazanmıştır. Ülkenin savunma ve havacılıkta tam bağımsızlığına katkı sunmayı en büyük motivasyon kaynağı olarak görmekte; yerli ve milli teknolojilerin geliştirilmesinde sorumluluk almayı, edindiği bilgi ve becerileri bu hedefe hizmet edecek projelere aktarmayı amaçlamaktadır.
RGB/termal sensör füzyonu, görsel odometri ve zero-shot nesne eşleştirmeyi tek döngüde birleştiren uçtan uca sistem.
Pist segmentasyonu, engel tespiti, derinlik ve hava durumu sınıflandırmasını pilot karar destek ekranında birleştiren çok modüllü algı sistemi.
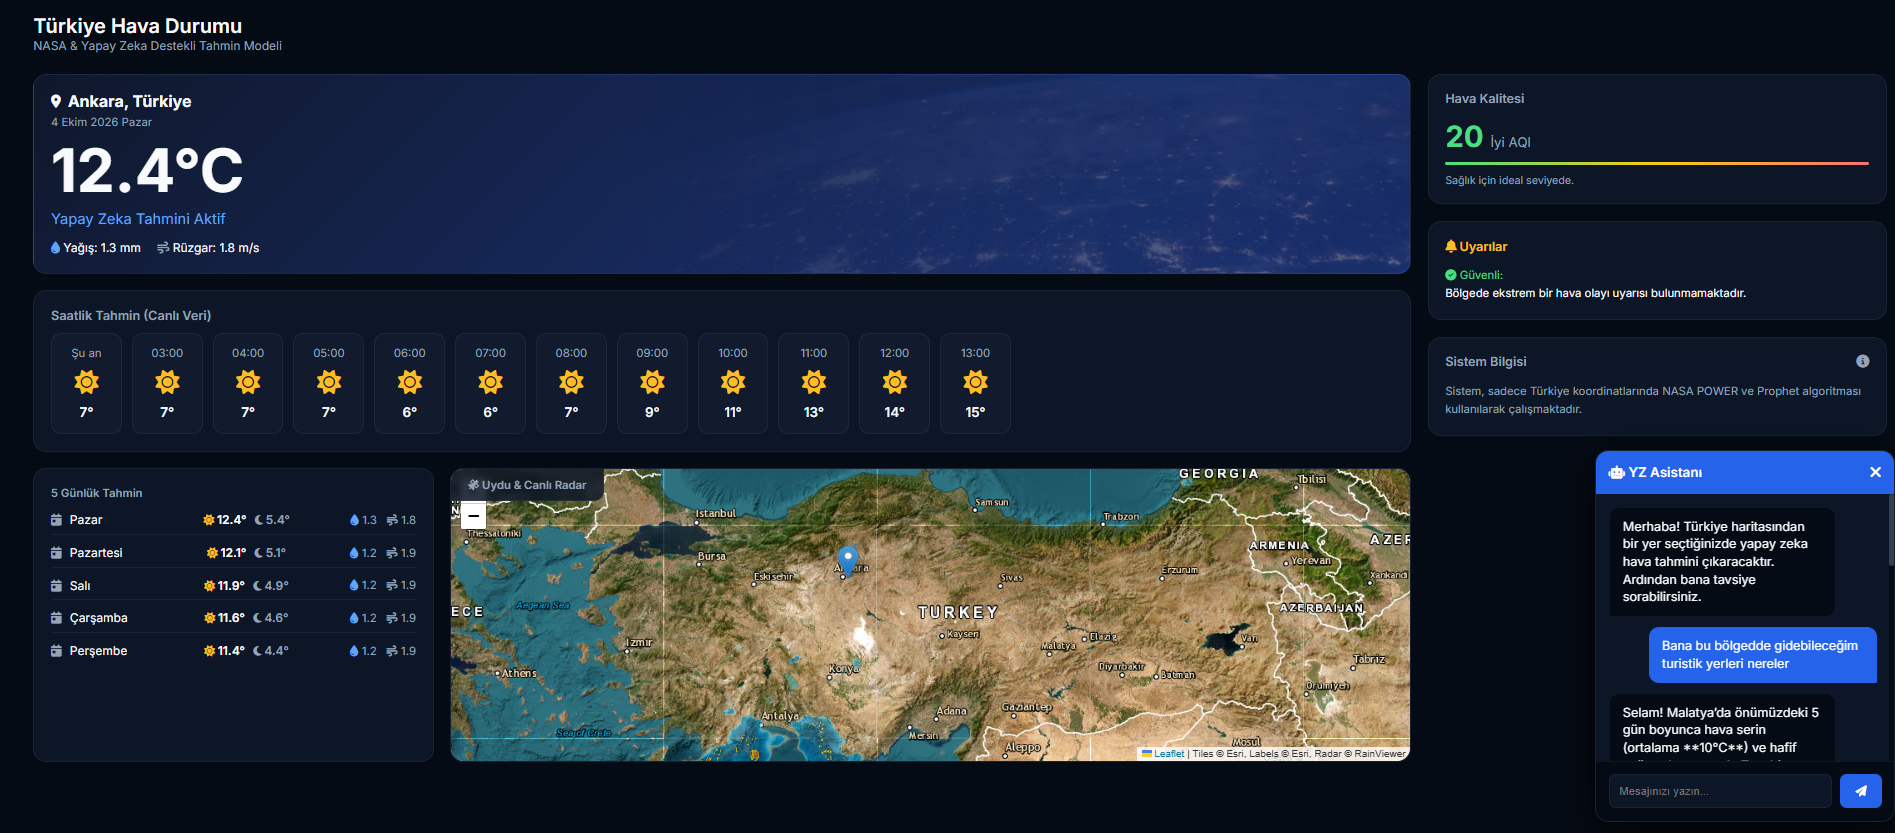
NASA POWER API verisiyle 5 günlük tahmin üreten web uygulaması ve kişiselleştirilmiş öneri sunan chatbot.
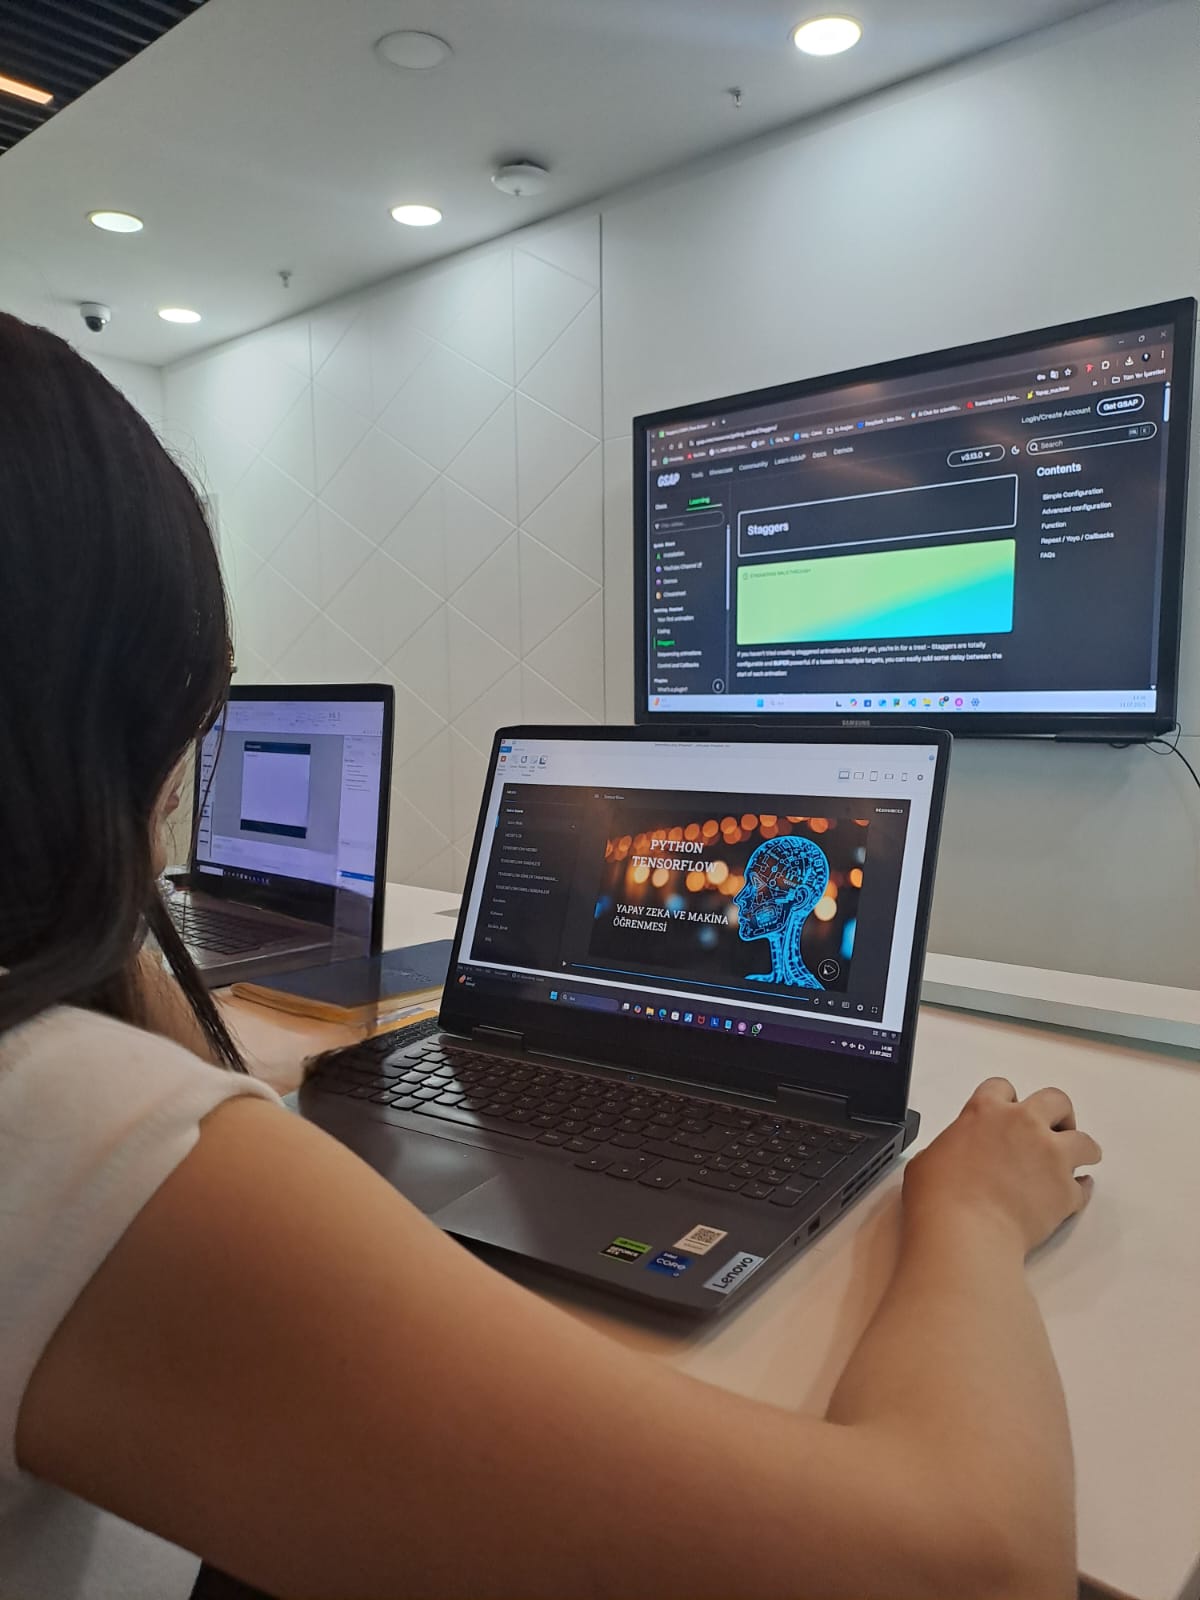
TensorFlow’un temel kavramlarını kullanıcı dostu arayüz ve görsellerle anlatan etkileşimli öğretici modül.
Veri setindeki en benzer kişiyi benzerlik yüzdesiyle bulan CNN tabanlı kimlik doğrulama sistemi.
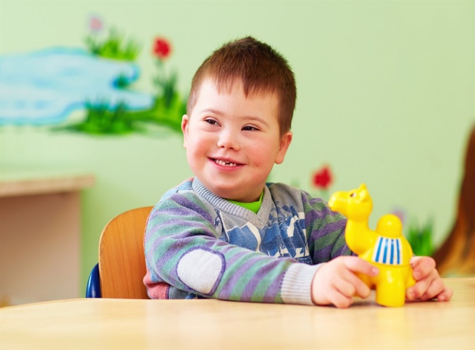
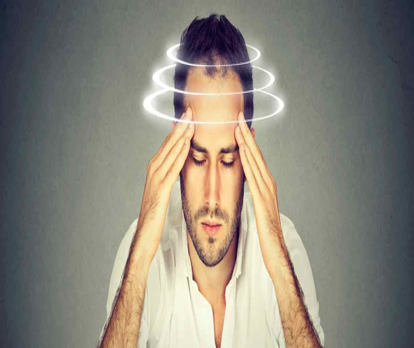
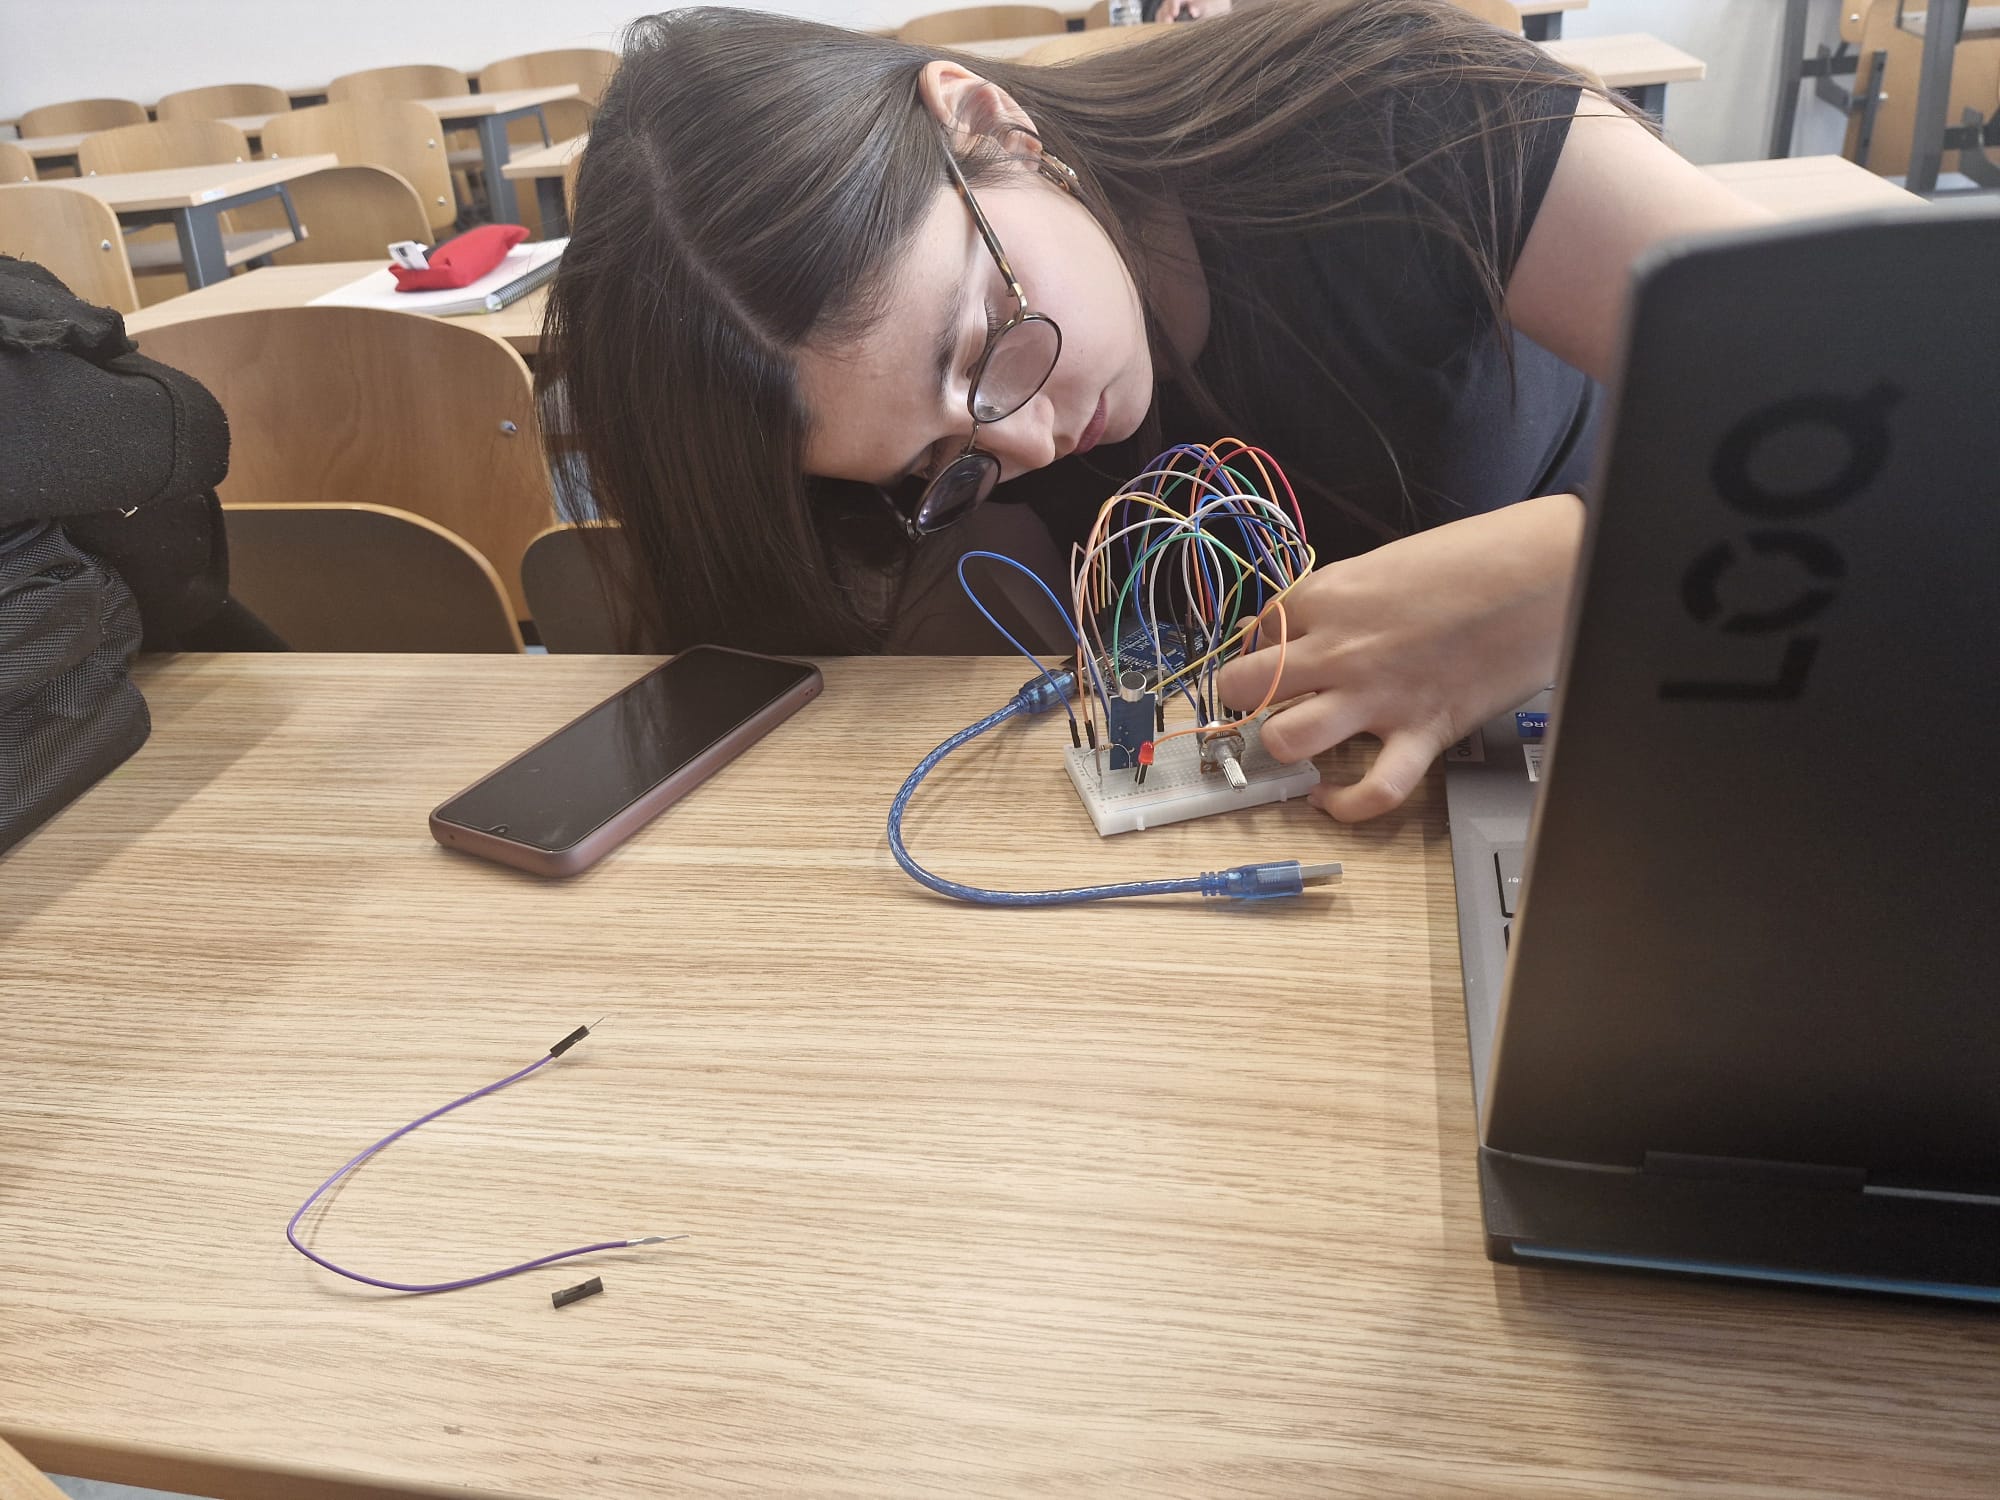
Ortam sesini izleyip eşik aşıldığında görsel uyarı veren, taşınabilir Arduino tabanlı koruma sistemi.
Bu projenin amacı, yüksek ses hassasiyeti olan bireylerin (özellikle otizm spektrum bozukluğu ve vertigo hastalarının) günlük yaşamda karşılaştığı gürültü kaynaklı stres, rahatsızlık ve sağlık risklerini azaltmaktır. Sistem ortam ses düzeyini sürekli izler; belirlenen eşik aşıldığında görsel uyarı verir, böylece birey ya da yakını ortamdan zamanında uzaklaşabilir veya önlem alabilir. Taşınabilir yapısıyla evde, okulda ve dış ortamda kullanılabilen kişisel bir destek cihazı olmayı hedefler.
Düşük maliyetli ve düşük güçlü donanımda sensör verisini görüntü işlemeyle birleştiren gömülü yüz tanıma.
Stajyer Yazılım Mühendisi. Staj süreci boyunca görüntü işleme ve bilgisayarlı görü alanında öznitelik çıkarımı (feature extraction) ve öznitelik eşleştirme (feature matching) algoritmalarının teorik temellerini ve pratik uygulamalarını öğrenmiş; geleneksel ve derin öğrenme tabanlı yöntemlerin hız-doğruluk dengesini karşılaştırmıştır. Sensör füzyonunda Kalman Filtresi, Genişletilmiş Kalman Filtresi ve faktör grafı tabanlı optimizasyonun durum kestirimindeki rolünü; SLAM sistemlerinin çalışma mantığını ve loop closure gibi mekanizmaların drift hatalarını nasıl düzelttiğini öğrenmiştir. ROS 2 ekosistemi, MAVLink haberleşme protokolü ve gömülü donanımlarda (NPU tabanlı hızlandırıcılar gibi) model optimizasyonu konularında pratik deneyim kazanmıştır. Ayrıca zaman serisi veritabanları, gerçek zamanlı web teknolojileri (WebSocket) ve modern frontend araçlarıyla uçtan uca bir sistemin tasarlanıp entegre edilmesine dair kapsamlı bir bakış açısı edinmiş; teorik bilgiyi gerçek problemlere uygulama, sistematik test ve hata ayıklama becerilerini geliştirmiştir.
Bilgisayar Mühendisliği, Lisans (4. sınıf).